トップ
/ 研究室
/ [26.02.21] アリオ橋本


2026年02月21日:アリオ橋本(ロボット大集合)
・展示者:神奈川工科大学 人間機械共生研究室 (SybLab)
・展示期間:2026年02月21-22日
・展示会場:アリオ橋本 (〒252-0146 神奈川県相模原市緑区大山町1-22)
・展示テーマ:人と共生するロボット
・展示コピー:未来の医療福祉を体験しよう
・展示期間:2026年02月21-22日
・展示会場:アリオ橋本 (〒252-0146 神奈川県相模原市緑区大山町1-22)
・展示テーマ:人と共生するロボット
・展示コピー:未来の医療福祉を体験しよう
Lucia (ルチア)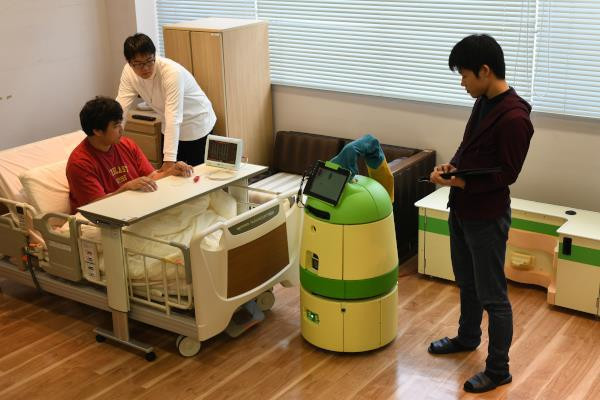 |
移動巡回による見守り,徘徊検知の通知,障害者用テレプレゼンス,生理計測,歩行計測を行うヘルスケアロボット. |
Spina (スピナ)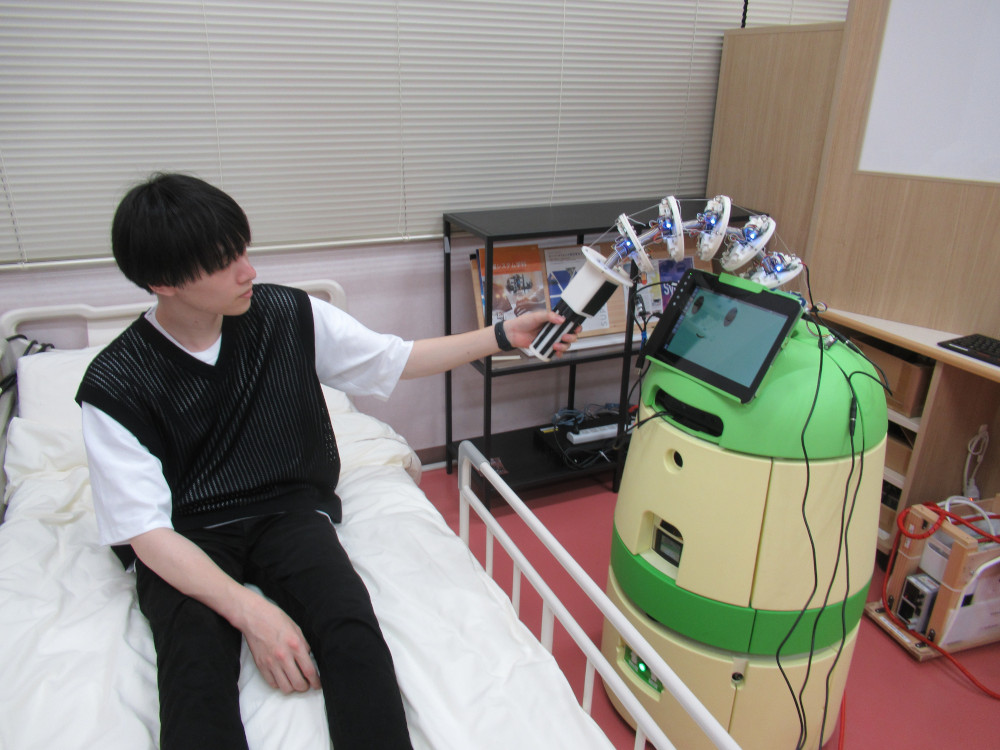 |
脊椎構造を工学的に再構成したモジュール型ロボット.各モジュールはCAN通信で連携し,協調動作や補償動作を行う. |
Tatto (タット)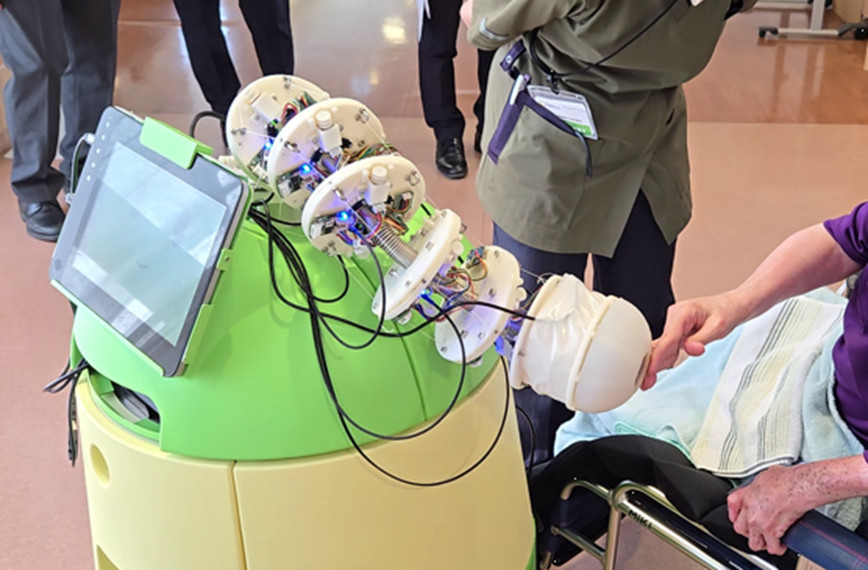 |
接触検知するシリコン製の柔らかい皮膚型デバイス.人に接触して覚醒を促したり,バイタル信号を測定する. |
Cibo (チーボ)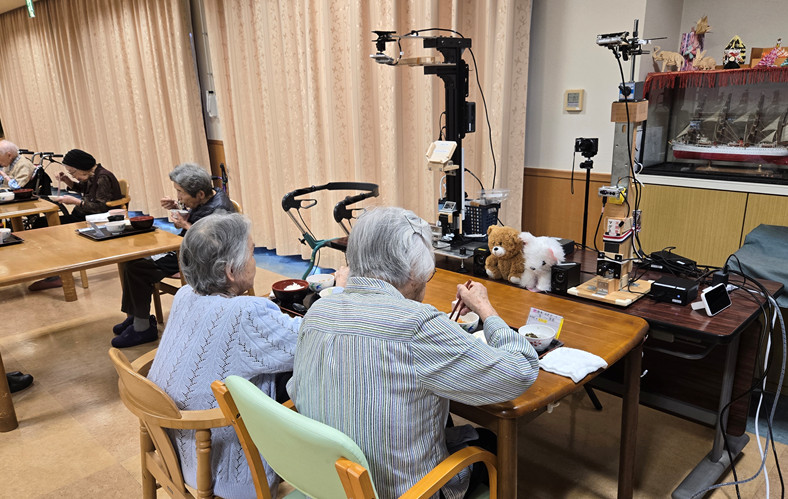 |
食事動作と食卓状態を認識するシステム.咀嚼を検出して声がけで誤嚥を防止する.視覚障害者に食事を音声案内する. |
Camina (カミーナ)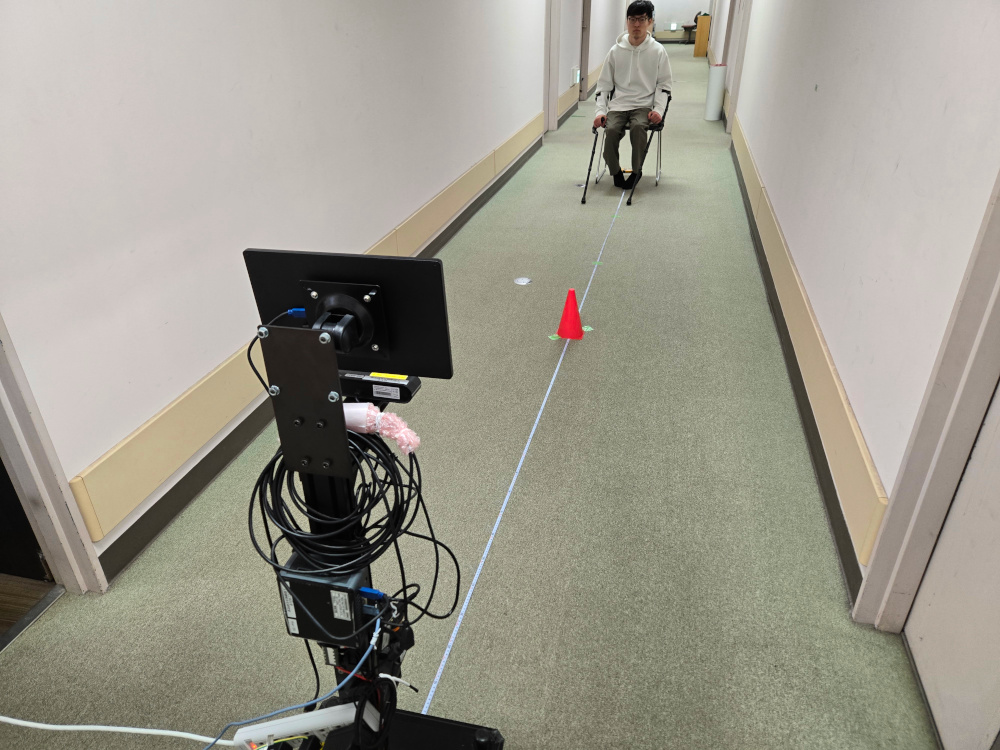 |
理学療法の歩行テストを計測し,歩行動作を評価するシステム.要素動作を区分化して歩行の可視化や判定,予測を行う. |
Occhi (オッキ)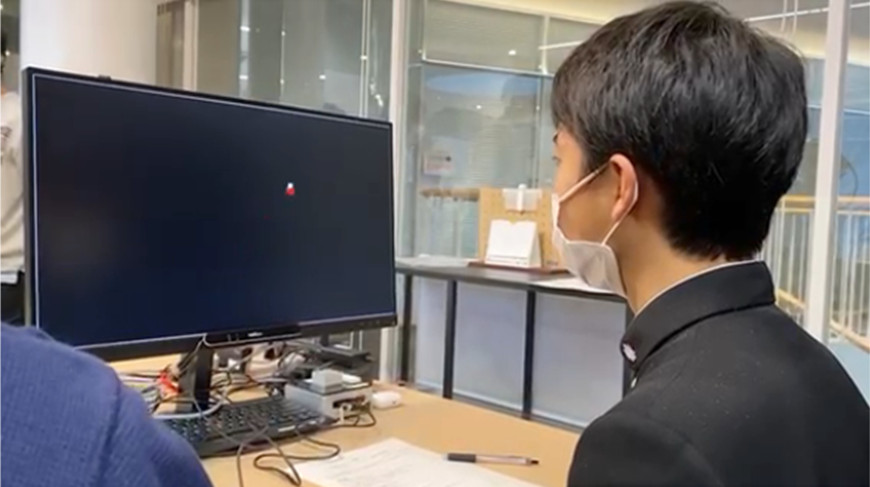 |
眼精疲労による視力低下の回復や奥行き知覚の低下を予防する注視訓練システム.注視移動で眼筋をストレッチする. |
Orale (オラーレ)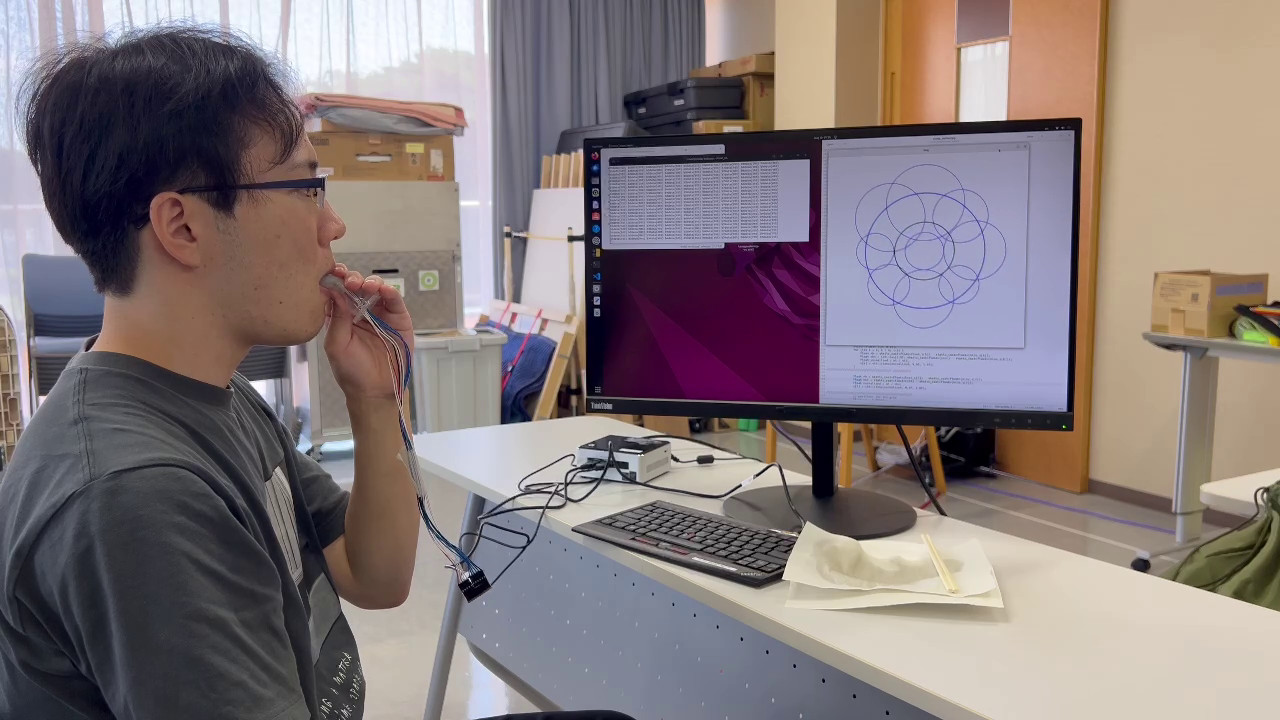 |
舌を用いて機器を操作するインターフェイス.舌の状態を光学的な像として計測する.デバイスの中央で繊細な操作ができる. |
Mano (マーノ)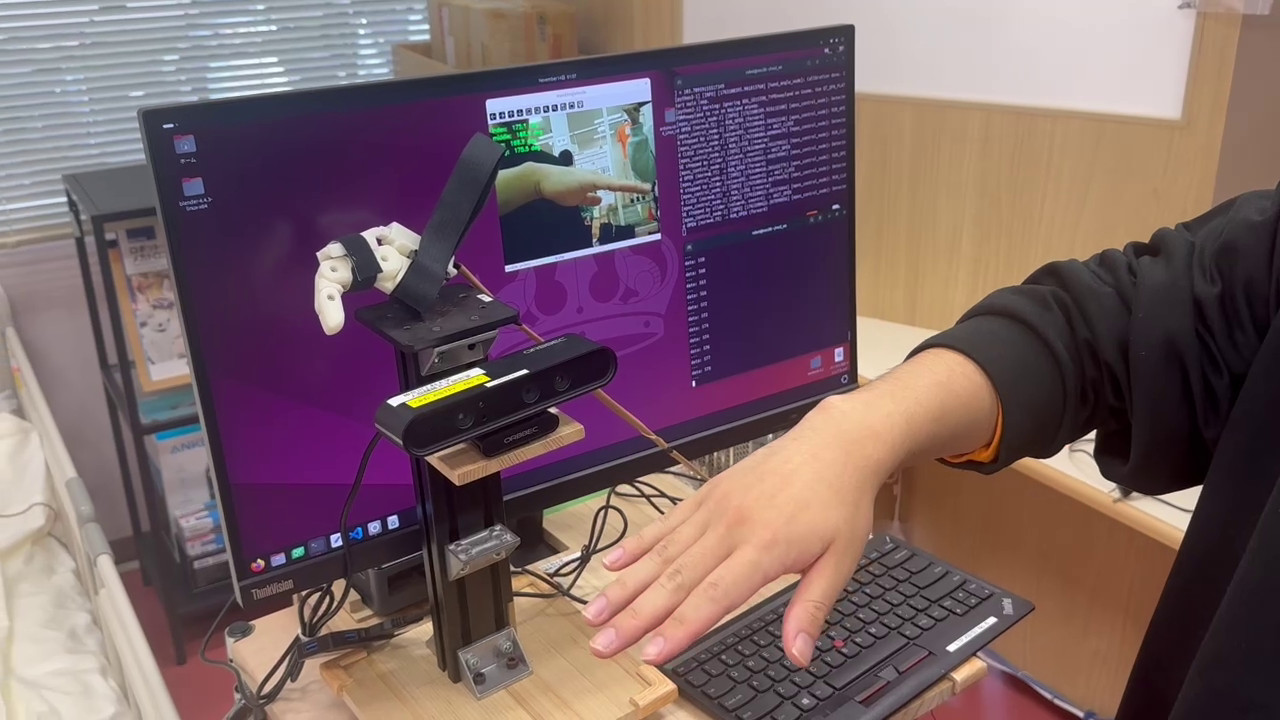 |
同心円状チェーン関節とプッシュプルケーブルによる動力伝達で指の屈曲伸展を補助する.ミラーセラピーを実現する. |
Memoria (メモリア)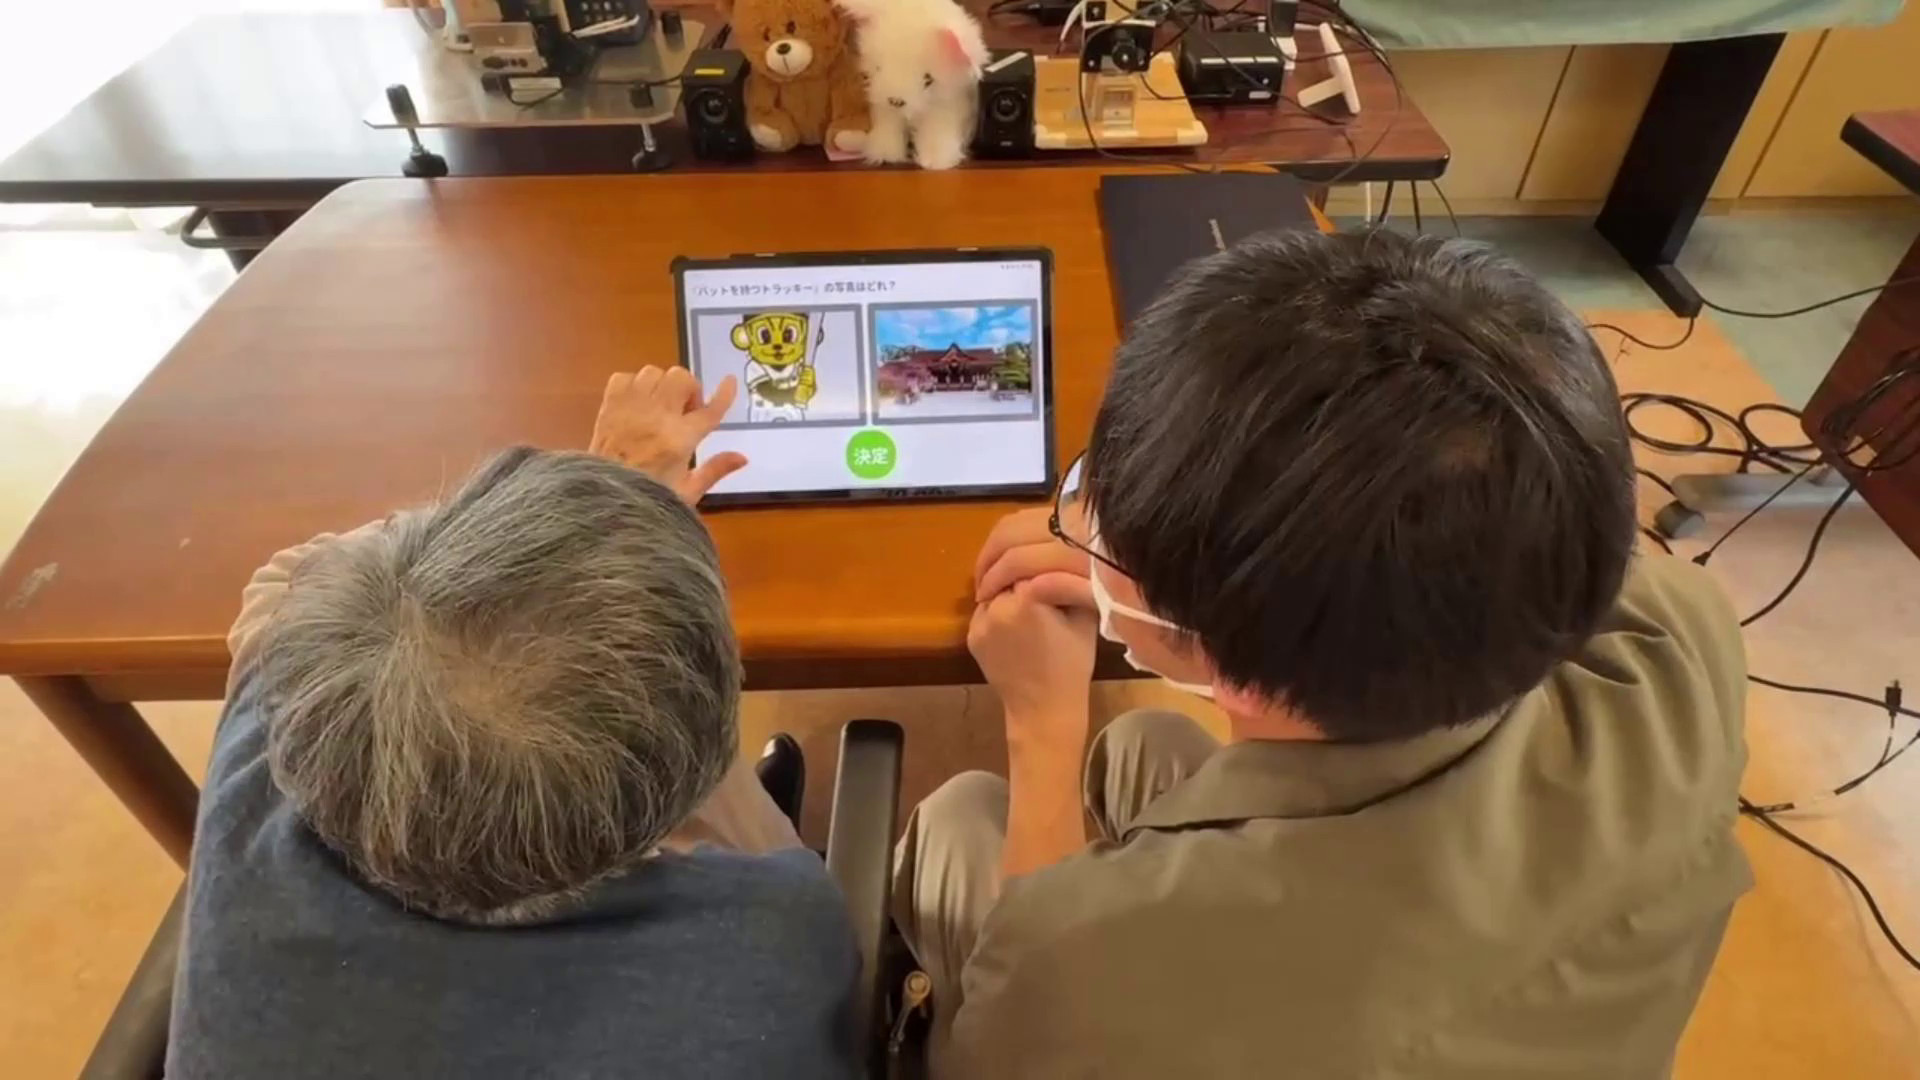 |
日常の出来事の写真や感想から生成されるクイズに回答して思い出を維持する.未来の出来事を予感させて活力を高める. |
Parla (パルラ)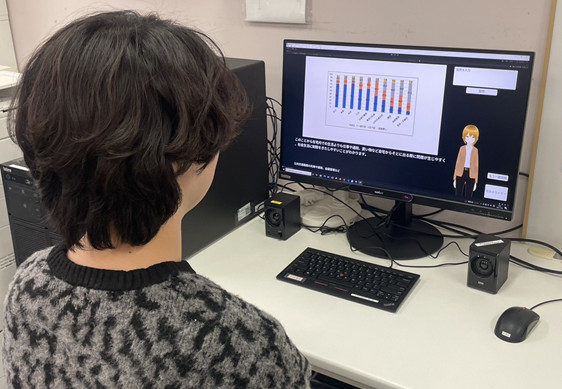 |
説明文章を含むプレゼン資料から視聴覚情報を保証した説明や質問対応を行うシステム.説明動画を生成する. |
Mani (マーニ)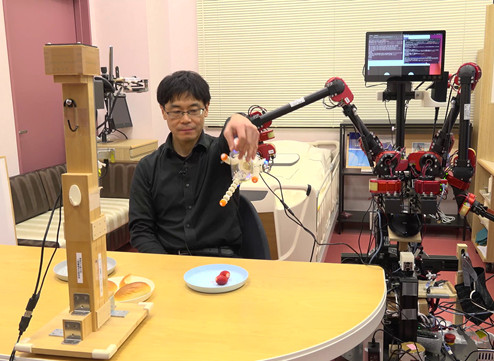 |
食物や飲み物を口元や手元に運ぶロボット.カトラリーを用いて食物を運び,食物の形状と体積を判定して提供する. |