syblab

トップ / 研究室 / 研究室見学 [2021] japanese

研究室見学のページです。動画と資料で研究の概要を紹介します。

もくじ

研究室見学 [2021]
研究室説明会 [2021]
・日時:11月22日(月)5時限(16:40より30分程度)
・場所:先進技術研究所201室(D2-201)
・問い合わせ:staff@syblab.org
syblab irex2019
primate lucia mobile
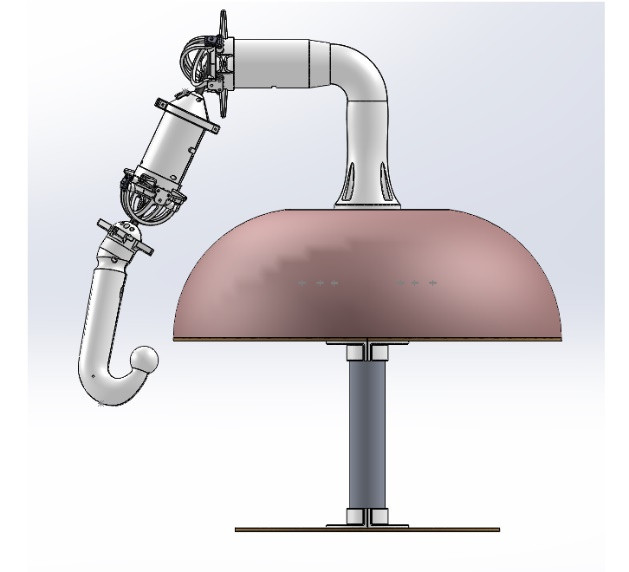
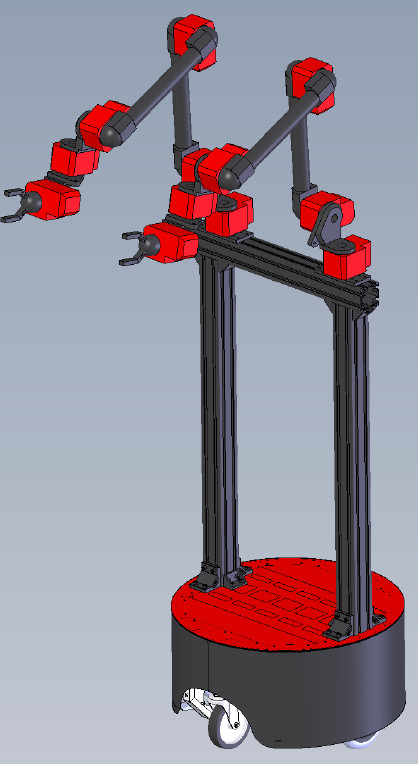
mobile arm

研究概要[2021] pdf ・資料(成果報告21.03) [PDF]
・資料(研究概要21.03) [PDF]
・研究事業(リンク)
・研究室(リンク)
見学者用[2021] pdf ・養成ゼミI [pdf]
・養成ゼミI [docx]

研究講演[2021] youtube ・講演(ITシンポジウム.22.03)
・講演(気楽に学べる市民講座.22.03)
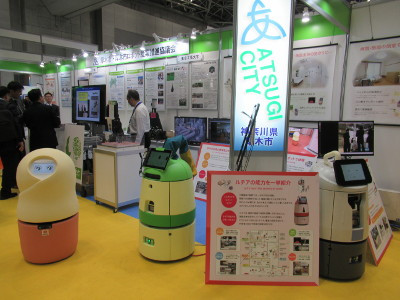
・展示(イノベーションジャパン.21.07)
・講演(夢ナビ21.07)
・講演(ロボメック21.06)
・講演(IPSJONE21.03)
・展示(学長見学21,03)
・開発システム

人間工学・リハビリ youtube ・視線誘導 ・立体音響 ・歩行誘導 ・手指動作
会話支援・食事支援 youtube ・間の認識 ・問いかけ ・食器認識 ・食器把持
介護支援・障害支援 youtube ・巡回見守 ・バイタル ・口腔操作 ・表情模倣
二足歩行・反射行動 youtube ・歩行学習 ・反射行動 ・起き上がり

国際ロボット展 [2021] iREX2022 youtube ・健幸aiちゃん
・くるみ

キーワード 研究課題[2021] ステータス
巡回・生理 移動巡回ロボットとの手指接触よるバイタル計測 バイタルアーム.22.02
バイタル計測4.21.07
バイタル計測3.21.07
バイタル計測2.21.07
バイタル計測1.21.07
巡回・生理 移動巡回ロボットとの手指接触による対象者認識
巡回・制御 移動巡回ロボットのステーション接合と情報伝達
巡回・認識 移動巡回ロボットによる作業者のヘルスチェック 音響計測.21.06
アーム・食事 視覚運動相関学習によるロボットアームの物体操作 モバイルアーム.22.02
アーム認知.22.02
アーム認知.21.11
アーム・食事 (後期)
食環境の視覚認識とロボットアームによる食事支援
(前期)
注視共有と視野拡張に基づくロボットアーム制御
アームビジョン.22.01
アームCAD.21.12
距離追跡.21.09
アームダイジェスト.21.07
パノラマビジョン2.21.07
パノラマビジョン.21.07
アームビジョン.21.06
アーム.21.05
ビジョン.21.05
オプティカルフロー.21.05
アーム・聴覚 聴覚運動相関学習によるロボットアームの運動知覚
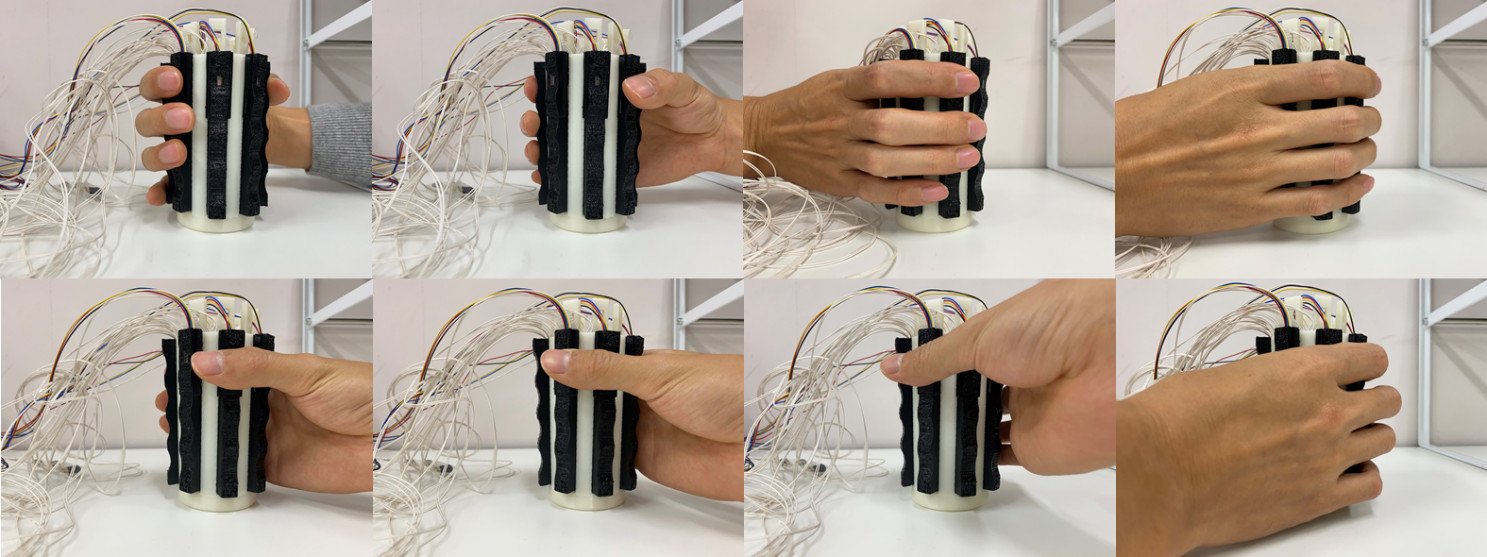
アーム・手指 手指インターフェースによる物体把持の知覚操作 肌色検知(CONV).22.02
肌色検知(GAUS).22.02
肌色検知.21.09
移動・認識 車椅子利用者向けの環境認識システムと移動支援
口腔・福祉 口腔デバイスによる筆記動作とパターンの学習効果 口腔動作.21.06
食事・聴覚 食行動認識と聴覚フィードバックによる食事支援 食事支援.22.01
食物実験.21.11
食物案内.21.10
食物認識.21.10
食事支援ダイジェスト.21.07
食器認識.21.07
特徴抽出.21.06
食器認識.21.06
視線・認識 視線誘導による眼球運動トレーニングシステム 視線追跡.Offical.21.06
視線追跡.Unfficial.21.06
表情・感性 ロボットフェイスと音響による表情誘発システム 表情特徴.21.07
表情模倣.21.06
歩行・認識 動作区分に基づく歩行計測と転倒リスクの評価 着座認識.21.12
着座認識.21.11
歩行TUG2.21.08
歩行周回.21.08
歩行TUG.21.08
身体検知.21.07
歩行映像.21.07
歩行深度.21.07
会話・感性 移動巡回ロボットとの感性コミュニケーション 音声対話.21.12
コミュニケーションダイジェスト.21.07
音声対話.21.07
音声対話.21.06
音声対話サーバ.21.06
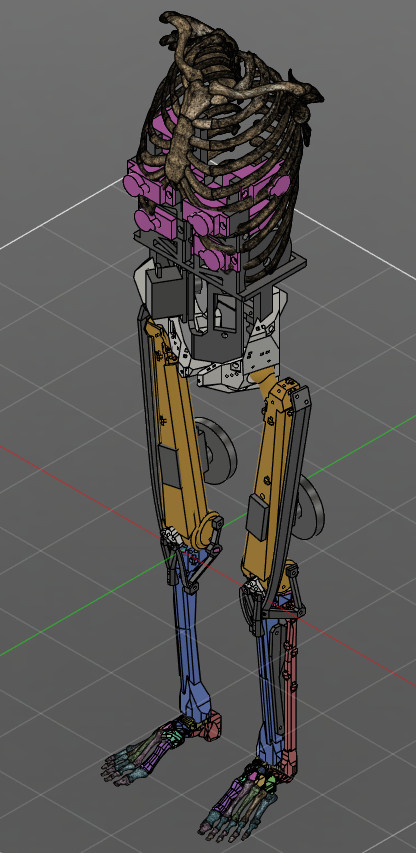
二足・四足 霊長類型ロボットの筋骨格構造と歩行形態の設計 霊長類型ロボット.22.01
霊長類型ダイジェスト.21.07
大腿前面.21.06
大腿側面.21.06

募集中のテーマ
テーマ1<人型>:二足歩行の起源を探る研究
・3次元プリンタで造形した関節を用いてヒューマノイドを製作し、歩行の進化を再現します。
テーマ2<聴覚>:聴覚フィードバックの研究
・モータ音を認識する聴覚システムを製作し、ロボットが聴覚的に自己の運動を再認識します。