トップ
/ 研究室
/ 研究室見学 [2022]

研究室見学のページです。動画と資料で研究の概要を紹介します。
もくじ
研究室見学 [2022]
もくじ
研究室見学 [2022]
研究室説明会 [2022]
配属希望者向けに研究テーマや研究プラットフォーム(ロボットやシステム)を紹介します.
(1)研究室説明会
・説明会1回目:11月21日(月) 4,5時限(15時〜17時位まで・実機実演の予定)
説明会2回目:11月22日(火) 4,5時限(15時〜17時位まで・実機実演の予定)
・集合場所:先進技術研究所(D2号館1階)に集合ください.教員と卒研生が説明します.
集合場所がわからない場合は,15時前にE1号館209室(研究室)にお立ち寄りください.
・参加予定者は下のメールアドレスに連絡ください.参加時の連絡でもOKです.
参加連絡先:staff@syblab.org
(2)研究室訪問
・訪問期間:11月21日(月)〜11月25日(金) 気軽に研究室を訪問してください.
・訪問場所:E1号館209室(研究室).卒研生が先進技術研究所に案内して説明します.
・問い合わせ:staff@syblab.org
・研究室紹介[22.11.25] ・ハンドアウト ・研究紹介21 ・歩行21 ・生理21 ・研究紹介20 ・学科22
・ロボット教室[22.07.16] ・ポスター ・スライド ・テキスト
配属希望者向けに研究テーマや研究プラットフォーム(ロボットやシステム)を紹介します.
(1)研究室説明会
・説明会1回目:11月21日(月) 4,5時限(15時〜17時位まで・実機実演の予定)
説明会2回目:11月22日(火) 4,5時限(15時〜17時位まで・実機実演の予定)
・集合場所:先進技術研究所(D2号館1階)に集合ください.教員と卒研生が説明します.
集合場所がわからない場合は,15時前にE1号館209室(研究室)にお立ち寄りください.
・参加予定者は下のメールアドレスに連絡ください.参加時の連絡でもOKです.
参加連絡先:staff@syblab.org
(2)研究室訪問
・訪問期間:11月21日(月)〜11月25日(金) 気軽に研究室を訪問してください.
・訪問場所:E1号館209室(研究室).卒研生が先進技術研究所に案内して説明します.
・問い合わせ:staff@syblab.org
・研究室紹介[22.11.25] ・ハンドアウト ・研究紹介21 ・歩行21 ・生理21 ・研究紹介20 ・学科22
・ロボット教室[22.07.16] ・ポスター ・スライド ・テキスト
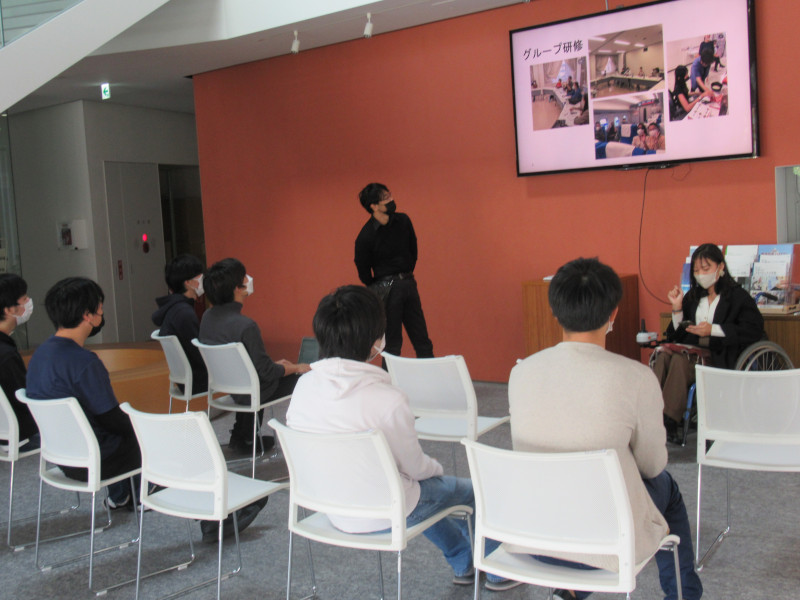
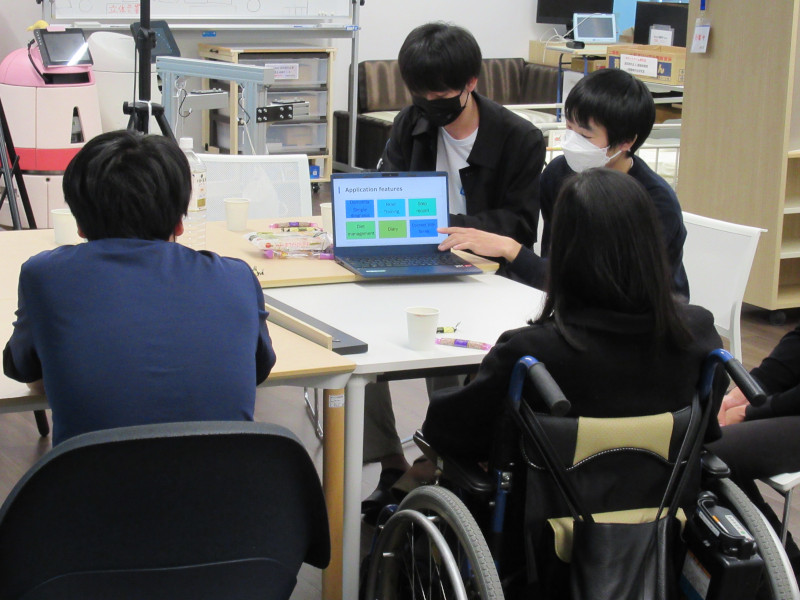
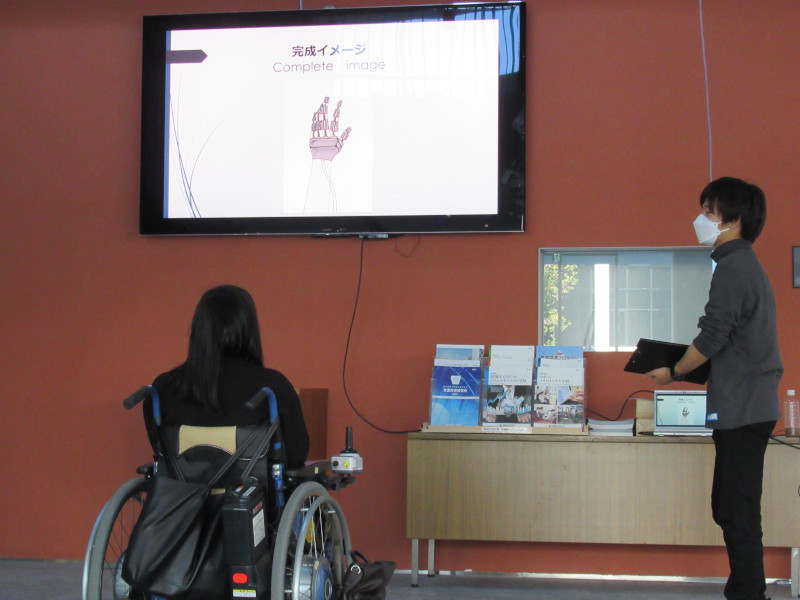
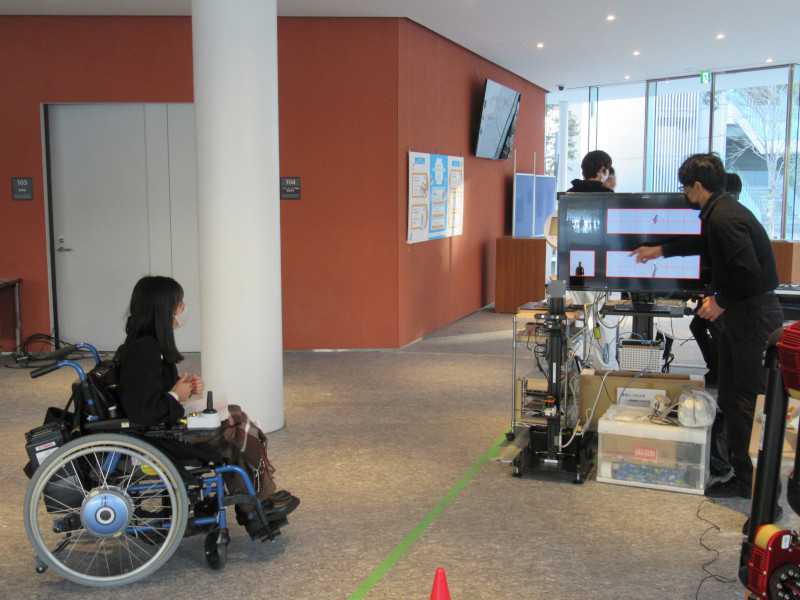
[22.11.11] 海外留学生に研究紹介をしている様子(学生メンバが日本語と英語で説明)
画像を選択すると拡大できます.
画像を選択すると拡大できます.
 |
 |
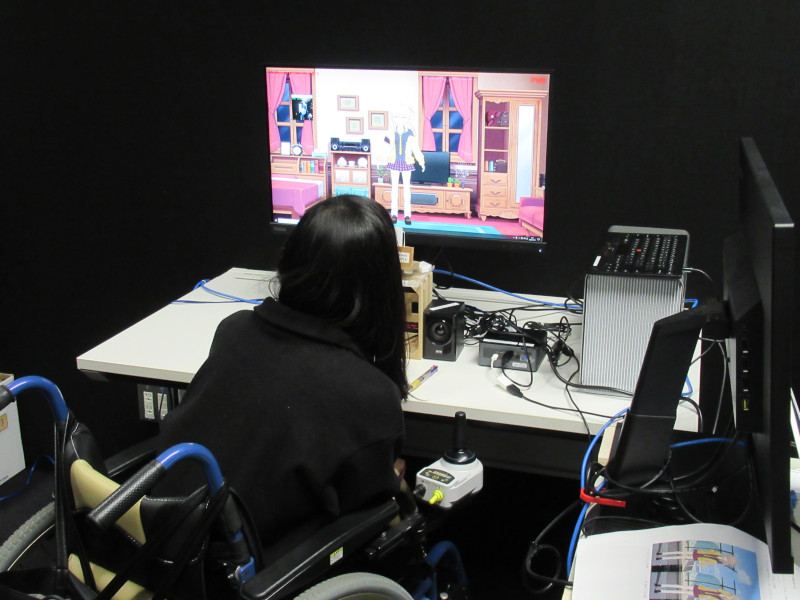 |
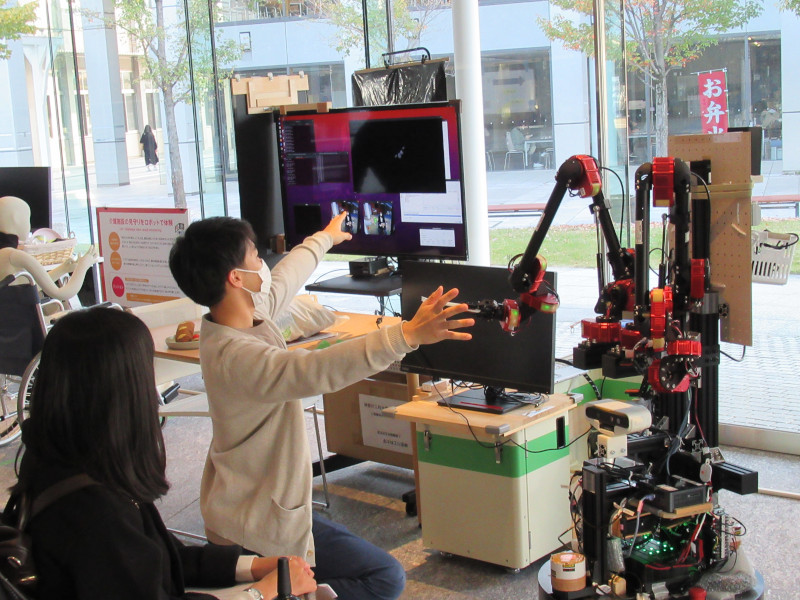
| 訪問者の自己紹介 | 認知症予防アプリ | 音声対話CGキャラクタ |
 |
 |
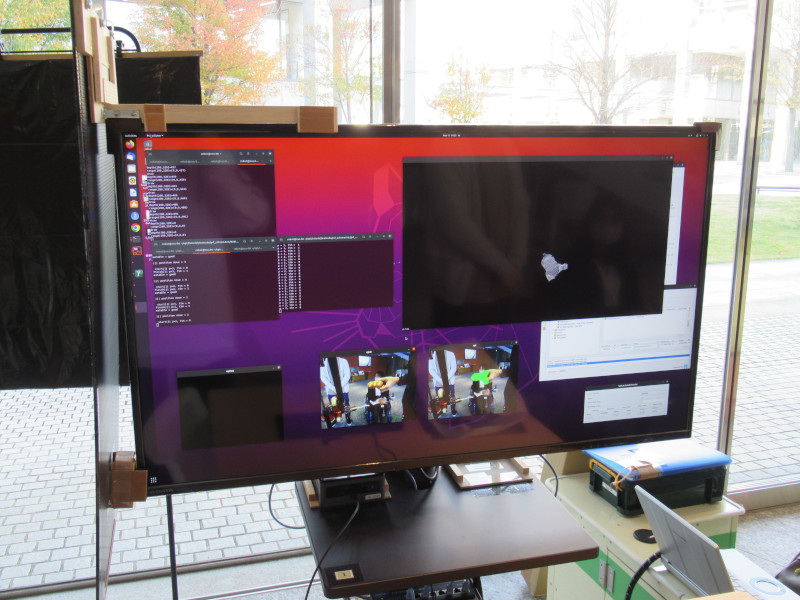 |
| 手指動作補助 | 食事支援ロボ | 3次元物体認識 |
 |
 |
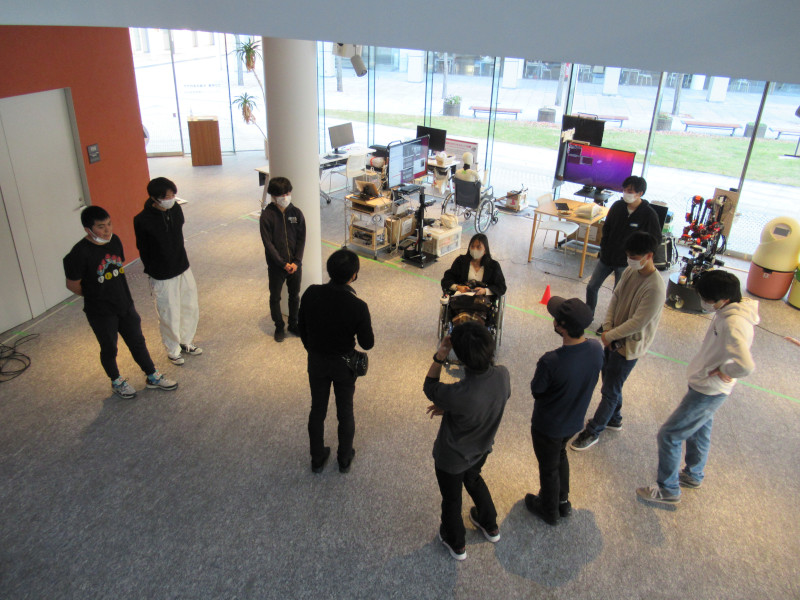 |
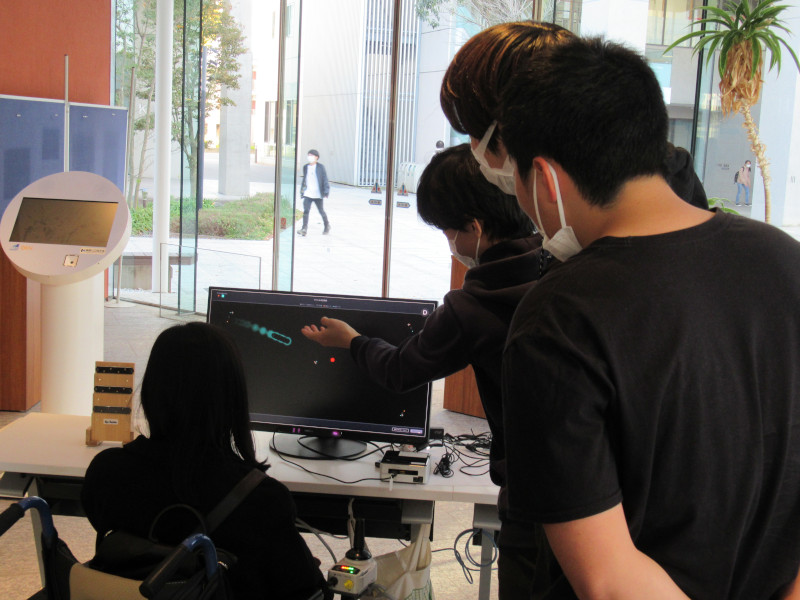
| 視線運動計測 | 歩行動作計測 | 訪問者を囲んで |
| 研究講演[2022] |
|
・展示(先進AI研究所.23.01) ・講演(生活ニーズ・松森果林様.22.12) ・講演(TED・松森果林様.22.12) ・講演(国際障害セミナ・アデラ先生.22.10) ・講演(国際障害セミナ・三枝.22.10) ・講演(かながわ憲章セミナ・高野先生.22.10) ・講演(KAIT市民講座・三枝.22.10) |
| メンバ | 研究課題[2022] | 動画 |
| 須藤 | 脊椎型ロボットの筋骨格構造の設計と直立制御 |
spina1, spina2, spina3, spina4, spina5, spina6, spina7, spina8, spina9, spina10 |
| 片桐 | 口腔アバターとのミラーリングによる口腔の活性化 |
face |
| 滝澤 | 食事認識による聴覚情報の提示と食物への注視喚起 |
masticate1, masticate2, masticate3, masticate4 |
| 前土佐 | 無音検出と動作認識に基づく沈黙推定と発話応答 |
talk1, talk2, talk3, talk4 |
| 村田,松田,須藤 | 感覚運動相関モデル学習によるロボットの自己診断 |
fft1, mani fft_move fft_stop mani_spina1 mani_spina2 |
| 松田,村田 | 身体拡張認識によるロボットアーム制御と食事支援 |
arm, 3D, 3D2, feeder_human, feeder_vision1, feeder_vision2, mani_learn, mani_feed1, mani_feed2 |
| 小林,石川 | 移動巡回ロボットによるインタラクティブ生理計測 | |
| 小此木 | 霊長類型ロボットの筋骨格構造と歩行形態の設計 | |
| 佐藤,北里 | 手指インターフェースによる指動作支援と食事介助 | |
| 森,高木 | 視線計測システムによる立体的注視トレーニング | |
| 丸島 | 手指動作認識による膠原病の評価とリハビリ支援 | |
| 新井 | 口腔インターフェースを用いた意思伝達と機器操作 |
orale |
| 中島・須藤 | 動作区分に基づく歩行計測と転倒リスクの評価 |
camina, kalman, kalman2 kalman3 kalman4 |
| 磯野,潮崎 関根,新井 | 回想型ライフログシステムを用いた認知症の予防支援 |
appli0, appli1, appli2 |
| 賀川 | ストレス測定による歩行リハビリの負荷評価と効率化 | |
| (未定) | 嚥下の聴覚フィードバックによる嚥下動作の認知強化 | |
| (未定) | 歩行環境とのインタラクションによる歩行意欲の増進 |